本文把大功率非反相 Buck-Boost 的原理、器件选型、波形判断、PCB 布局和调试顺序串起来。
第一章 四开关 Buck-Boost 的基本原理
1. 为什么不用普通 Buck 或普通 Boost
如果输入电压始终高于输出电压,用 Buck 就够了;如果输入电压始终低于输出电压,用 Boost 就够了。
但很多电源场景里,输入电压可能跨过输出电压。例如电池、超级电容、宽压 DC 母线、车载 12V/24V/48V 系统,输入有时高于输出,有时低于输出。这时就需要非反相 Buck-Boost。
四开关 Buck-Boost 的核心结构如下:
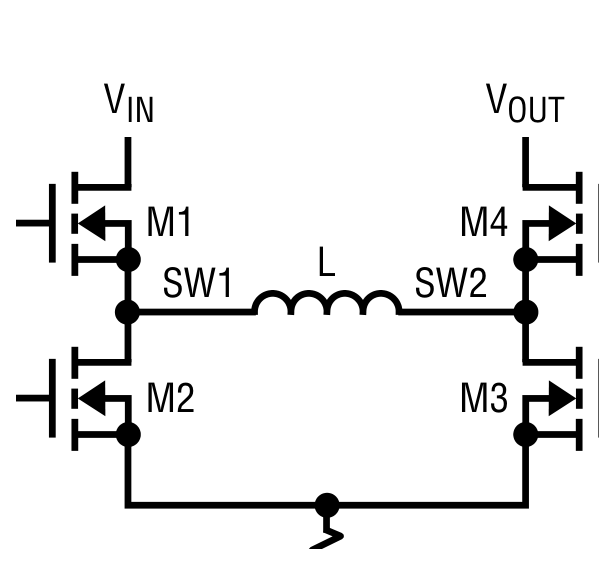
图中左半桥 M1/M2(= 后文 ISL81601 的 Q1/Q2)形成输入侧开关桥臂,右半桥 M4/M3(= Q4/Q3),中间电感连接 SW1/SW2(= PH1/PH2)。来源:ADI LT8705 数据手册。
它的优点是:
- 输入输出同极性,不像传统反相 Buck-Boost 那样输出为负
- Buck 区、Boost 区都可以做同步整流,效率高
- 输入高于、低于、接近输出时都能连续调节
- 适合几十瓦到上千瓦的宽压 DC/DC
代价也很明显:
- 需要 4 个 MOSFET,驱动和时序复杂
- 有两个高 dv/dt 节点:SW1 和 SW2
- Buck、Boost、Buck-Boost 过渡区的波形不同,调试不能只看一个工况
- 大功率下 PCB 寄生电感、栅极误导通、环路稳定性都会变得很敏感
2. 三个工作区:Buck、Boost、Buck-Boost
控制器根据输入与输出电压的关系切换工作区:
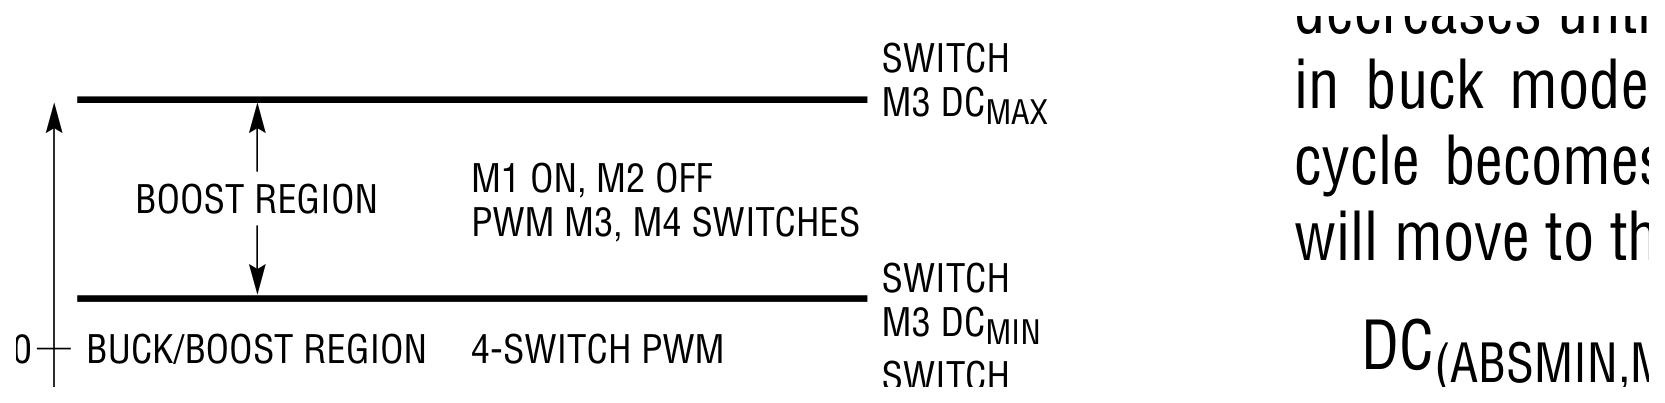
图:输入输出电压关系不同,控制器会进入 Buck 区、Buck-Boost 过渡区或 Boost 区。来源:ADI LT8705 数据手册。
Buck 区:$V_{in} \gg V_{out}$
此时系统更像同步 Buck:
- 输入侧桥臂 Q1/Q2 参与 PWM
- 输出侧上管 Q4 通常保持导通
- 输出侧下管 Q3 关闭
- 电感电流主要由输入侧调节
此时输入电流是脉冲状,输入电容 RMS 电流压力大;输出侧因为电感接近输出端,输出电流相对连续。
Boost 区:$V_{in} \ll V_{out}$
此时系统更像同步 Boost:
- 输入侧上管 Q1 通常保持导通
- 输入侧下管 Q2 关闭
- 输出侧桥臂 Q3/Q4 参与 PWM
- 电感先从输入储能,再向输出释放能量
这是大功率设计里最危险的工况。因为输出功率一定时,输入电压越低,输入电流和电感平均电流越大。
Buck-Boost 过渡区:$V_{in} \approx V_{out}$
输入和输出接近时,控制器进入过渡区。ISL81601 不是让四个管子同时做四开关 PWM,而是一个 Buck 周期接一个 Boost 周期交替,两个时钟周期完成一个 Buck-Boost 周期:Buck 占空比 $D_{Q1}$ 降到 66.7% 以下就切回纯 Buck 区,Boost 侧 $D_{Q3}$ 升到 33.3% 以上就切到纯 Boost 区。
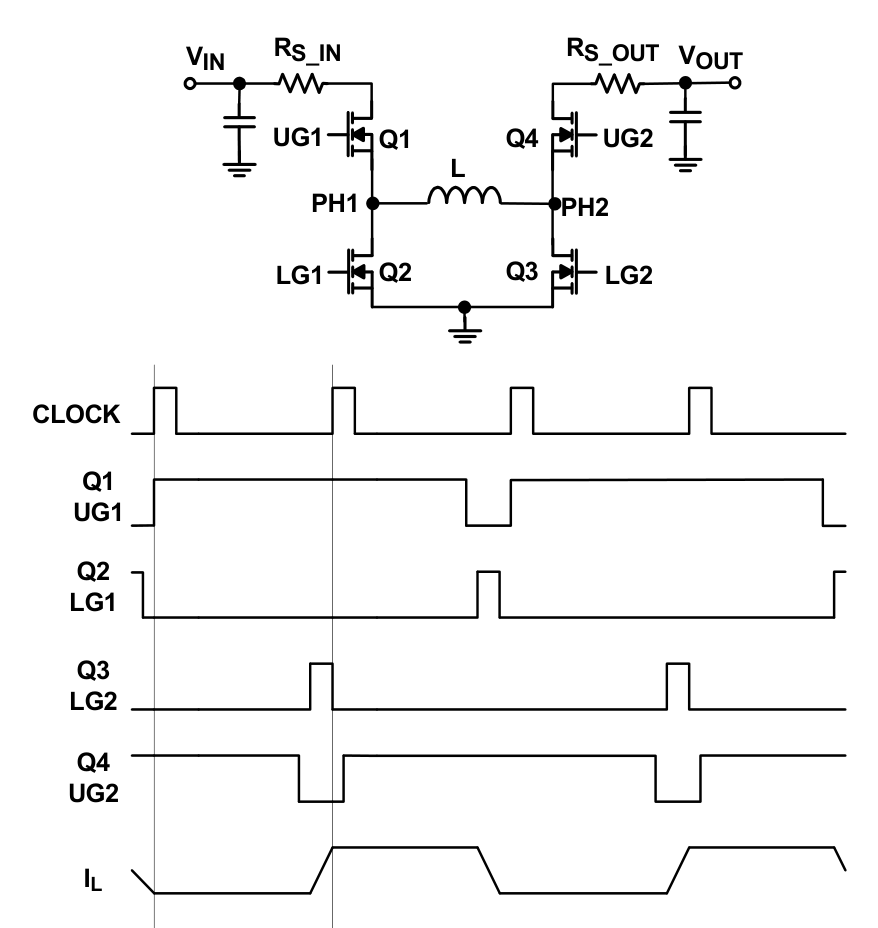
图:ISL81601 的 Buck-Boost 区等效电路与开关波形。来源:Renesas ISL81601 数据手册(FN9299 Rev.3.1)Figure 50。
第二章 1000W 设计边界与参数计算
1. 先用一个真实规格锁定边界
按一个 1kW 宽压四开关 Buck-Boost 算例展开:
| 参数 | 数值 |
|---|---|
| 输入电压 | 12V 到 56V |
| 输出电压 | 12V 到 56V |
| 输出电流上限 | 18A |
| 输出功率上限 | 1000W |
| 估算效率 | 先按 95% |
| 开关频率 | 300kHz |
输出不是任何电压下都能 18A 且 1kW,实际按下面关系限功率:
$$ I_{out,allow}=\min\left(18A,\frac{1000W}{V_{out}}\right) $$
所以 12V 输出时 18A 只对应 216W,56V 输出时 1000W 对应:
$$ I_{out}=\frac{1000W}{56V}\approx17.86A $$
最危险的电流工况是 12V 输入、56V 输出、1kW 满载,输入平均电流近似为:
$$ I_{in}\approx\frac{P_{out}}{V_{in}\times\eta} =\frac{1000W}{12V\times0.95}\approx87.7A $$
低压 Boost 满载时,电感、输入连接器、输入铜皮、采样路径和输入侧 MOSFET 都要按接近 90A 的连续大电流处理。
2. 四开关 Buck-Boost 的占空比关系
理想 CCM 下,四开关 Buck-Boost 按工作区近似成 Buck 或 Boost:
| 工作区 | 近似关系 | 占空比理解 |
|---|---|---|
| Buck 区,$V_{in}>V_{out}$ | $V_{out}\approx D_{buck}V_{in}$ | $D_{buck}\approx V_{out}/V_{in}$ |
| Boost 区,$V_{in}<V_{out}$ | $V_{out}\approx V_{in}/(1-D_{boost})$ | $D_{boost}\approx1-V_{in}/V_{out}$ |
| 过渡区,$V_{in}\approx V_{out}$ | 不能只用一个简单占空比概括 | 四个 MOSFET 按控制器时序共同参与 PWM |
注意:四开关非反相 Buck-Boost 在 Buck 区 / Boost 区分别退化成同步 Buck / 同步 Boost,不要和反相 Buck-Boost 混。
所以参数计算不能找一个“统一公式”硬套,而要分别校核:
| 校核点 | 例子 | 重点 |
|---|---|---|
| Boost 最大电流 | 12V 输入、56V 输出、1kW | 电感平均电流、MOSFET 电流、输入铜皮和散热 |
| Buck 最大纹波 | 56V 输入、28V 输出附近 | 电感纹波、输出电容 RMS、模式是否进入 DCM |
| 高压低压极限 | 56V 输入、12V 输出;12V 输入、12V 输出 | 最小导通/关断时间、模式切换和驱动时序 |
| 过渡区 | $V_{in}\approx V_{out}$ | Buck / Boost 切换是否平滑,SW1/SW2 是否异常跳变 |
3. 电感计算:先定最大纹波,再验最大电流
四开关 Buck-Boost 只有一个主电感,但它必须同时满足 Buck 和 Boost 两端的极端工况。最大纹波工况和最大平均电流工况
工程上,我们通常先用“最大纹波点”来计算所需的电感量(常用起点是限制纹波在满载电流的 30% 左右),然后再拿这个电感量去“最大电流点”校验饱和电流与温升。
- 对 Buck,最大纹波电压因子出现在 $V_{out} \approx V_{in}/2$ 时(高压输入)。
- 对 Boost,最大平均电流出现在 $V_{in}$ 最低、满载输出时(低压输入)。
第一步:按 Buck 模式最恶劣工况计算电感量
代入算例:$V_{in} = 56V$,$V_{out} = 28V$,$I_{out} = 18A$(约 500W 工况,此时纹波压降最大)。开关频率 $f_s = 300kHz$。
如果希望此时的电感纹波控制在输出电流的 30%(即 $\Delta I_L = 18A \times 30\% = 5.4A$):
$$ \Delta I_L = \frac{V_{in}-V_{out}}{L} \times \frac{V_{out}}{V_{in} \cdot f_s} $$
反推所需电感量 $L$:
$$ L = \frac{56V-28V}{5.4A} \times \frac{28V}{56V \times 300kHz} \approx 8.6\mu H $$
即所需电感量至少约 $8.6\mu H$。
第二步:拿 Boost 模式最恶劣工况校验饱和电流
现在,把这个 $8.6\mu H$ 的电感代入到最危险的工况:低压输入、满载输出($V_{in} = 12V$,$V_{out} = 56V$,$P_{out} = 1000W$)。
此时,电感的平均电流极大(假设效率 95%):
$$ I_{L(avg)} = \frac{P_{out}}{V_{in} \times \eta} = \frac{1000W}{12V \times 0.95} \approx 87.7A $$
此时 Boost 模式的纹波电流为:
$$ \Delta I_L = \frac{V_{in} \cdot (V_{out}-V_{in})}{L \cdot f_s \cdot V_{out}} = \frac{12 \times (56-12)}{8.6\mu H \times 300kHz \times 56V} \approx 3.6A $$
电感峰值电流:
$$ I_{peak} = I_{L(avg)} + \frac{\Delta I_L}{2} = 87.7A + 1.8A = 89.5A $$
考虑到温度升高会导致感量下降、瞬态响应超调以及限流误差,饱和电流($I_{sat}$)至少要留 20%~30% 裕量,也就是需要按照 110A ~ 120A 来选型。
第三步:单相四开关 Buck-Boost 的物理矛盾
但在 1kW 级别,$8.6\mu H$、120A 的电感体积巨大、DCR 高,还会把 Boost 区 RHPZ(右半平面零点)压到极低频,动态很差。
实际选型只能在下面几条之间折中:
- 选小电感(例如 $2.2\mu H$):低压大电流 Boost 动态快、体积小、容易买到。代价是:56V 降 28V 时 Buck 纹波会升到 $\Delta I_L \approx 21A$,超过输出电流,中轻载频繁进入 DCM,MOSFET RMS 损耗和 EMI 都会变差。
- 提高开关频率:可以降低所需感量,但 100A 级别的硬开关 MOSFET,开关损耗和驱动损耗会成倍增加,散热会崩溃。
- 做多相并联(Multi-phase Interleaving):这是 1kW 宽压输入最现实的路线。两相或四相交错,每相分摊 25A~45A,就都能用小电感(如 $2.2\mu H$)保证动态和体积,并靠纹波交错相消压低输入 / 输出总纹波。
4. 电感峰值、RMS 与饱和
电感平均电流按工作区理解:
- Buck 区:$I_{L,avg}\approx I_{out}$
- Boost 区:$I_{L,avg}\approx I_{in}\approx \frac{V_{out}I_{out}}{\eta V_{in}}$
电感峰值和谷值电流:
$$ I_{L,peak}=I_{L,avg,max}+\frac{\Delta I_L}{2} $$
$$ I_{L,valley}=I_{L,avg,max}-\frac{\Delta I_L}{2} $$
电感 RMS 电流决定铜损和温升:
$$ I_{L,rms}\approx\sqrt{I_{L,avg}^2+\frac{\Delta I_L^2}{12}} $$
饱和选型不能只看理论峰值:必须查电感的 感量随直流偏置下降曲线,很多电感在达到标称饱和电流之前,感量已经明显下降。
5. 电容计算:容量、ESR、ESL 和 RMS 电流要分开看
输入电容和输出电容压力来源不同。
| 模式 | 输入电容压力 | 输出电容压力 |
|---|---|---|
| Buck | 输入电流脉冲,RMS 电流大 | 输出电流较连续 |
| Boost | 输入电流较连续 | 输出电流脉冲,RMS 电流大 |
| Buck-Boost 过渡 | 两侧都有高频分量 | 两侧都要关注尖峰和环路 |
Boost 模式下,输出电容在主开关导通期间要独立给负载供电,容量可先按下式估算:
$$ C_{out(min)}=\frac{I_{out(max)}\times D_{max}}{f_{sw}\times\Delta V_{out}} $$
Buck 输出纹波常用近似:
$$ \Delta V_{out}\approx \Delta I_L\cdot ESR+\frac{\Delta I_L}{8C_{out}f_{sw}} $$
电容发热来自 RMS 纹波电流:
$$ P_C=I_{C,rms}^2ESR $$
几个常用近似判断:
| 位置 | 近似 RMS / 风险 |
|---|---|
| Buck 输入电容 | $I_{Cin,rms}\approx I_{out}\sqrt{D(1-D)}$,最容易发热和引起 EMI |
| Buck 输出电容 | $I_{Cout,rms}\approx\Delta I_L/\sqrt{12}$,主要吃电感三角纹波 |
| Boost 输出电容 | $I_{Cout,rms}\approx I_{out}\sqrt{D/(1-D)}$,高升压比时很严苛 |
| Boost 输入电容 | 输入电感电流较连续,RMS 压力相对小,但仍需要高频去耦 |
把 12V 到 56V、1kW 算例代进去,Boost 满载时输出纹波电压先按 1% 估算:
$$ \Delta V_{out}=0.01\times56V=0.56V $$
则理想输出电容容量下限为:
$$ C_{out(min)}\approx\frac{17.86A\times0.786}{300kHz\times0.56V} \approx84\mu F $$
这只是“电容充放电项”的下限,实际不能只堆 84uF 标称 MLCC。Boost 输出电容还要承受很大的 RMS 纹波电流:
$$ I_{Cout,rms}\approx17.86A\sqrt{\frac{0.786}{1-0.786}}\approx34A $$
因此输出端通常需要电解/聚合物/薄膜电容承担低频能量和 RMS,MLCC 负责高频尖峰;同时要看 ESR、ESL、温升和并联均流。
Buck 工况也不能忽略。以 56V 输入、28V 输出、18A 为例,$D\approx0.5$,输入电容 RMS 近似为:
$$ I_{Cin,rms}\approx18A\sqrt{0.5(1-0.5)}=9A $$
以上都只是主要趋势估算,实际还必须叠加 ESR 阶跃、ESL 尖峰、MLCC DC Bias 衰减、并联电容均流和 PCB 寄生影响。
6. MOSFET 电压、电流和损耗
四开关 Buck-Boost 的 MOSFET 耐压通常看各自桥臂承受的母线:
- 输入侧 Q1/Q2 主要看 $V_{in,max}$ 及 PH1 尖峰。
- 输出侧 Q3/Q4 主要看 $V_{out,max}$ 及 PH2 尖峰。
- 如果输入输出范围都接近 60V,60V MOSFET 通常裕量偏紧,需要结合尖峰实测考虑 80V 或 100V。
大电流开关瞬间,PCB 寄生电感会产生尖峰:
$$ V=L\cdot\frac{di}{dt} $$
MOSFET 损耗至少拆成三类:
$$ P_{cond}=I_{rms}^2R_{ds(on)} $$
$$ P_{sw}\approx\frac{1}{2}VI(t_r+t_f)f_{sw} $$
$$ P_{gate}=Q_gV_{gs}f_{sw} $$
因此不能只追低 $R_{ds(on)}$。低内阻 MOSFET 往往芯片面积更大,$Q_g$、$Q_{gd}$、$C_{oss}$ 和 $E_{oss}$ 也可能更大,高频时开关损耗和驱动损耗会明显增加。
常用综合指标:
$$ FOM=R_{ds(on)}\times Q_g $$
回到这个 12V 到 56V 算例,输入侧和输出侧桥臂的直流母线都可能到 56V。若实测 SW 尖峰能压得很低,80V MOSFET 可能可用;如果布局、线缆、负载阶跃或热态下尖峰较高,100V MOSFET 会更稳妥。
电流上要按低压 Boost 工况看:输入侧连续电流接近 88A,电感峰值可能接近 100A。单颗 MOSFET 很难舒服地承担这个应力,通常要并联 MOSFET、强化驱动能力、严格均流和散热,或者直接采用多相方案。
电流采样也要特别小心。假如用 1mΩ 采样电阻,90A 时压降 90mV,功耗是:
$$ P=I^2R=(90A)^2\times1m\Omega=8.1W $$
这已经很热。1kW 低压大电流设计里,采样电阻、DCR 采样、霍尔/磁传感器、PCB Kelvin 取样和限流阈值要一起考虑。
低压大电流更偏向低 $R_{ds(on)}$;高频高压更关注 $Q_g$、$Q_{gd}$、$C_{oss}$、$E_{oss}$、反向恢复和开关速度。
第三章 关键波形和异常处理
1. SW1、SW2 与电感电流
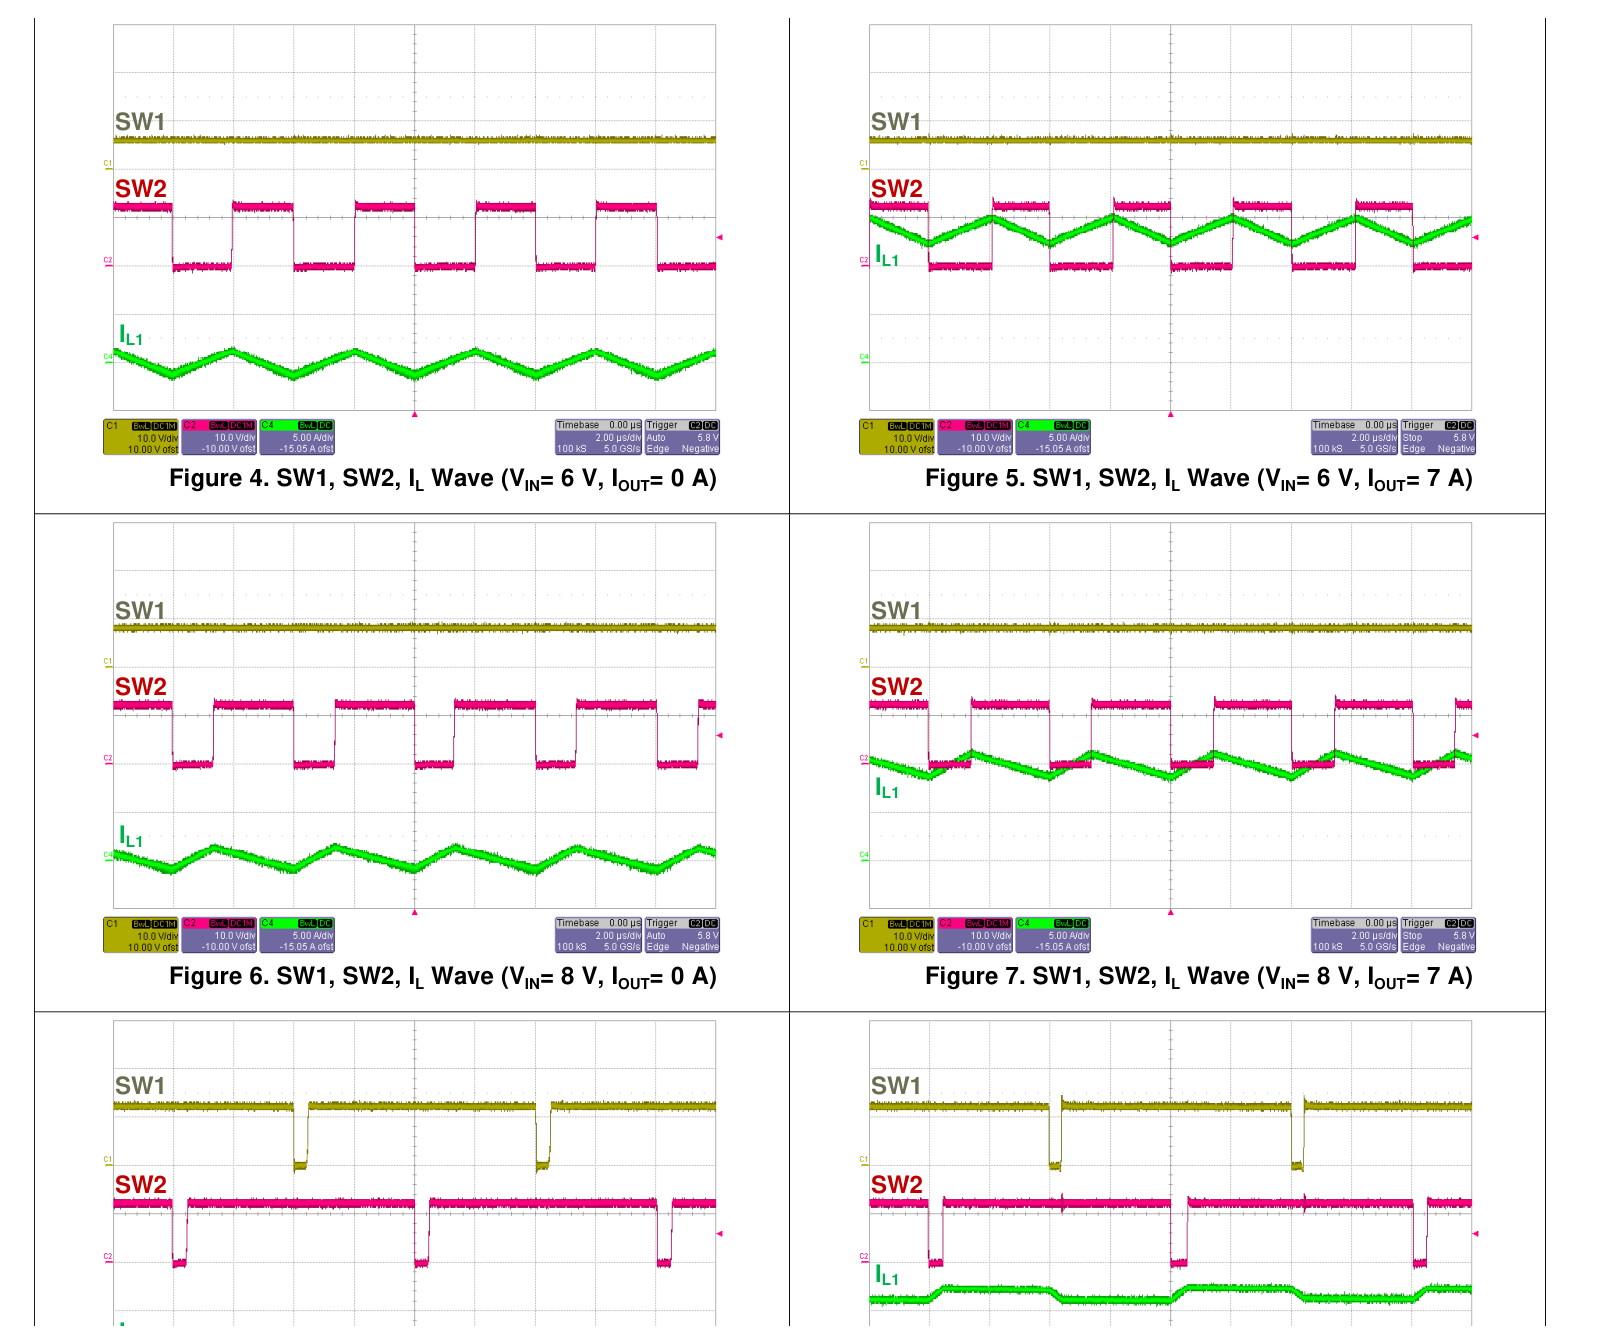
图:LM5176EVM 在低输入和接近输出电压时的稳态波形。黄褐色 C1 是 SW1,粉色 C2 是 SW2,绿色 C4 是电感电流 IL1。
来源:TI LM5176EVM-HP 用户指南。
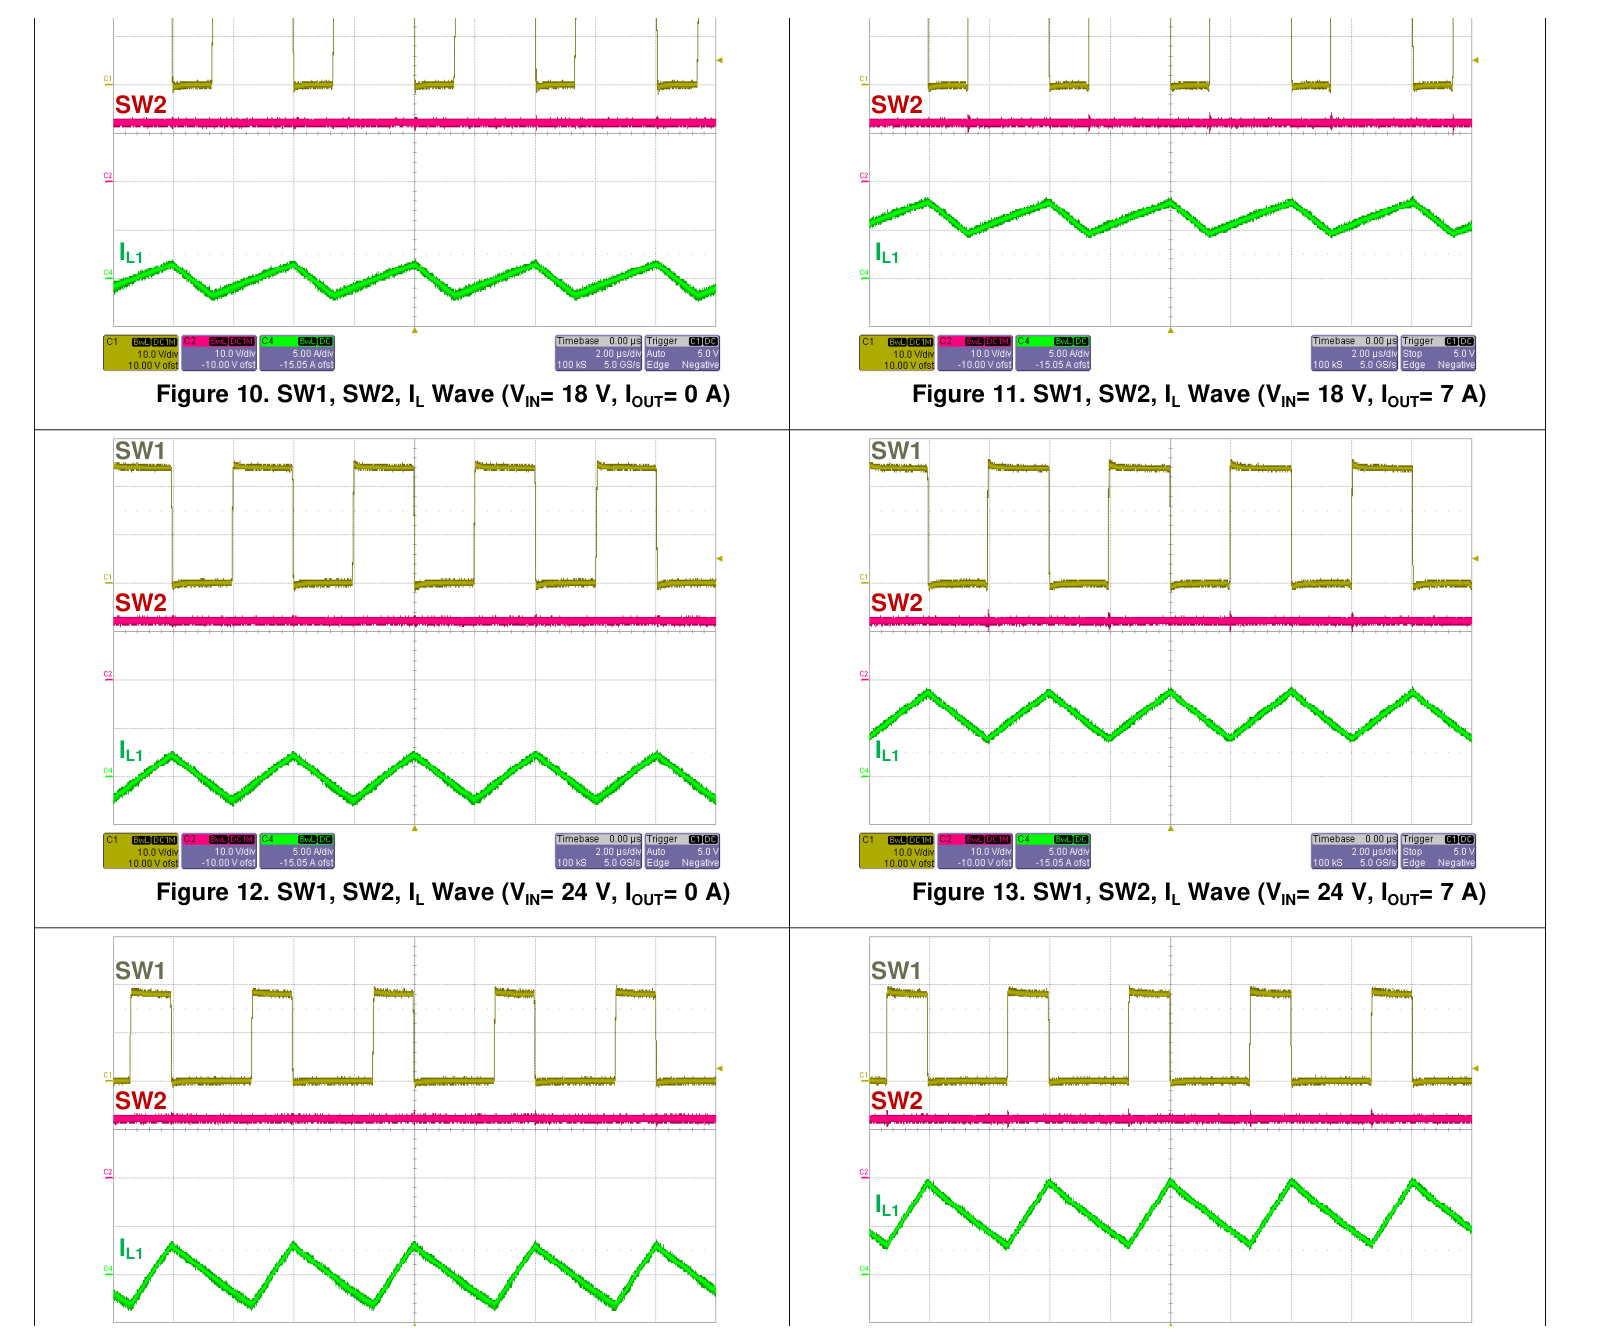
图:输入电压高于输出后的稳态波形。黄褐色 C1 是 SW1,粉色 C2 是 SW2,绿色 C4 是电感电流 IL1。
输入越高,波形越接近 Buck 区特征。来源:TI LM5176EVM-HP 用户指南。
按颜色读这组波形:
- 黄褐色 SW1:输入侧桥臂的开关节点。低输入 Boost 区时它通常接近固定高电平;进入过渡区或 Buck 区时会出现对应的开关动作。
- 粉色 SW2:输出侧桥臂的开关节点。低输入 Boost 区时主要看 SW2 的 PWM;输入升高后,它的占空比和切换状态会变化。
- 绿色 IL1:主电感电流。它是判断负载、纹波、限流和磁件是否危险的核心波形。
2. 栅极波形 Vgs:先确认驱动,再谈效率
栅极波形直接决定 MOSFET 的开通和关断过程。看 Vgs 时,先要认识米勒平台,否则很容易把正常平台误判成“驱动不够强”。
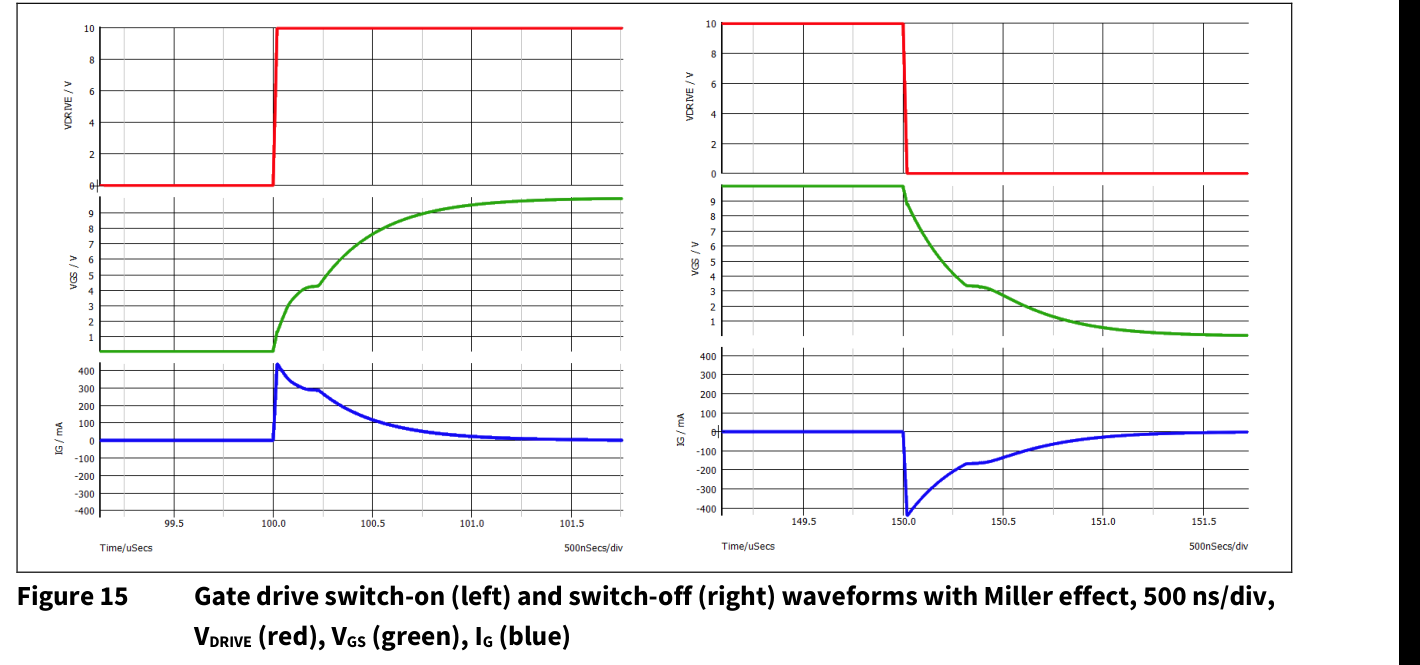
图:MOSFET 开通和关断时的栅极驱动波形。红色是驱动电压 VDRIVE,绿色是 VGS,蓝色是栅极电流 IG;左边是开通,右边是关断。
绿色 VGS 中间变平的一段就是米勒平台。来源:Infineon《Gate drive for power MOSFETs in switching applications》。
开通过程中,VGS 先从零上升到阈值电压,MOSFET 开始建立漏极电流。此时负载电流原本由对侧二极管或互补器件提供,MOSFET 漏极电流逐渐上升并与负载电流分流,VDS 暂时基本维持不变。当 MOSFET 漏极电流接近并承担负载电流、对侧二极管电流降至接近零后,开关节点开始换流,VDS 快速下降。此时栅极驱动电流主要用于转移栅漏电荷 Qgd,即对非线性栅漏电容 Cgd 进行充放电,因此 VGS 出现一段近似不变的米勒平台。VDS 完成下降后,米勒过程结束,VGS 继续上升到最终驱动电压。
米勒平台不是异常。真正要关心的是平台太长、平台附近振铃太大、关断管 Vgs 被 SW 节点 dv/dt 顶起来,或者 Vgs 在死区里越过阈值。
常见问题有三类。
波形不够陡峭
上升沿或下降沿太慢,会让 MOSFET 在线性区停留更久,开关损耗显著增加。米勒平台越长,Vds 和 Id 同时存在的时间越长,开关损耗越大。
优化方向:
- 适当减小开通栅极电阻,提高驱动峰值电流。
- 选择 $Q_g$、$Q_{gd}$ 更小的 MOSFET,而不是只看 $R_{ds(on)}$。
- 并联 MOSFET 时确认驱动器峰值电流足够,否则总栅电荷太大,平台会被拉长。
- 高低边分别调 Rg,必要时用二极管并联电阻实现开通和关断不同速度。
- 不要盲目把边沿调到最快;SW 振铃、EMI 和误导通也会随 dv/dt 变差。
高 dv/dt 误导通
开关节点 SW1/SW2 的高 dv/dt 会通过 MOSFET 的 $C_{gd}$ 耦合到栅极,产生瞬态位移电流。如果关断阻抗太高,Vgs 可能被顶过阈值,造成误导通。
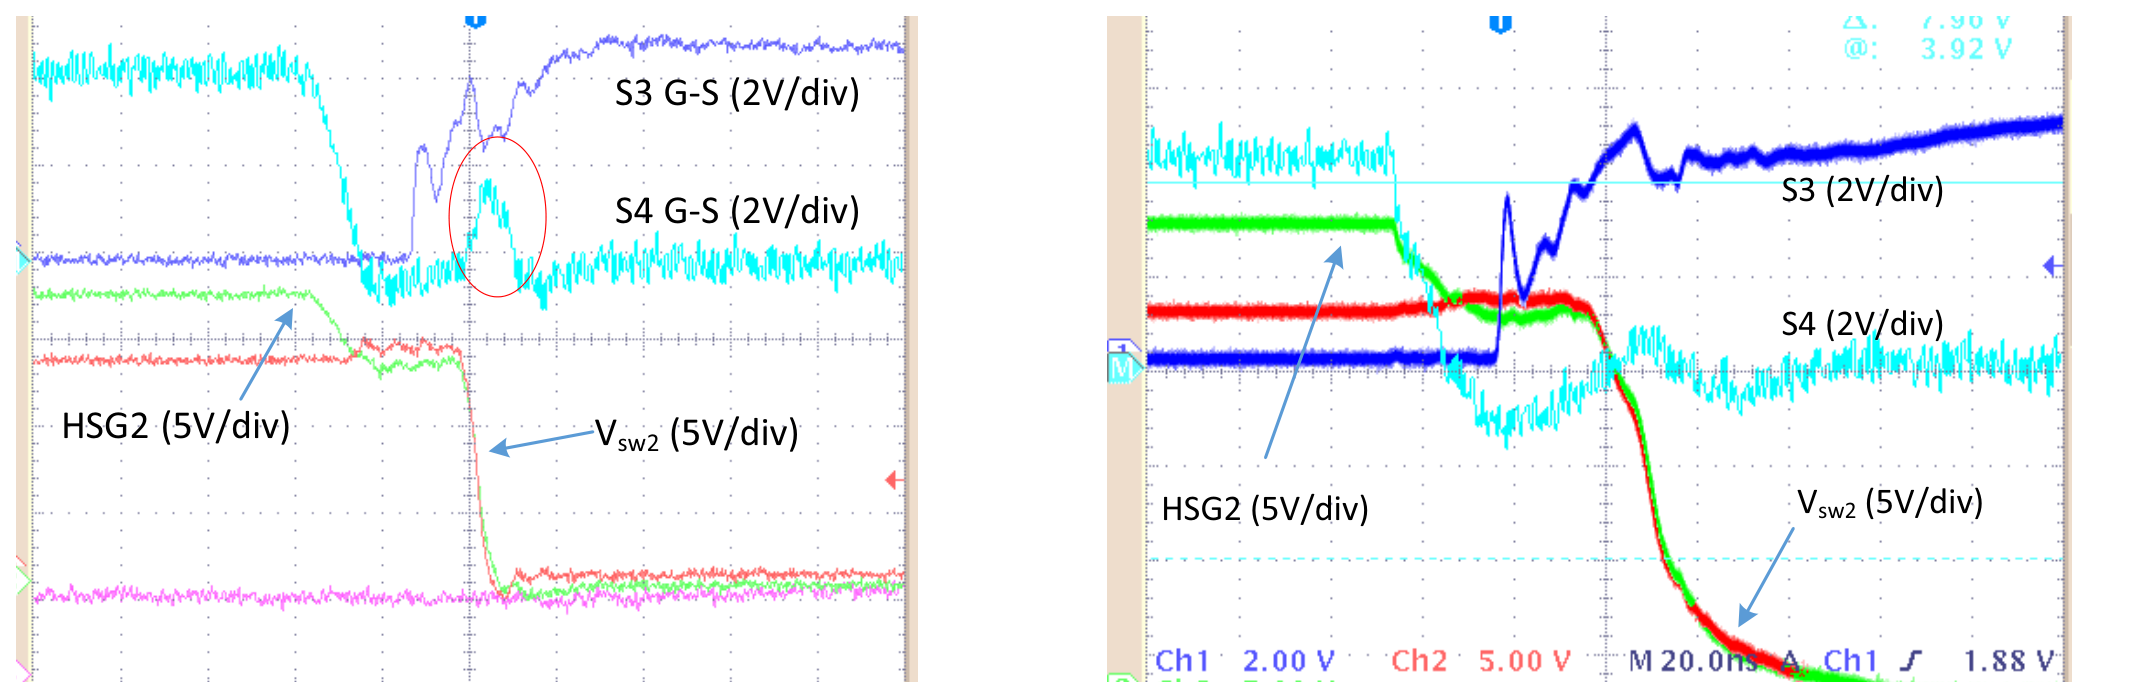
图:四开关 Buck-Boost 中的 dv/dt 误导通示例。图中标注的 S3 G-S、S4 G-S 是 MOSFET 的栅源电压,VSW2 是开关节点电压。开关节点快速跳变时,关断管的 Vgs 会被 Cgd 耦合顶起来;调整外部栅极电阻后,误导通尖峰明显变化。来源:onsemi TND6253。
常见处理方法:
- 减小关断阻抗,使用二极管并联电阻实现快关慢开
- 使用 Miller Clamp 或负压关断
- 降低 SW 节点 dv/dt,例如适当增大关断侧 Rg
- 优化驱动回路和功率回路 Layout
高频振铃
Vgs 高频振铃通常来自驱动回路寄生电感与 MOSFET 输入电容的 LC 谐振。优先改 Layout 和回路面积,其次再用栅极电阻、磁珠做阻尼。
3. 开关节点 SW/Vds:异常振铃和尖峰怎么处理
开关节点是 EMI 和电压应力的主要来源。调试的关键是建立“异常波形 → 物理原因 → 修改手段”的对应关系。
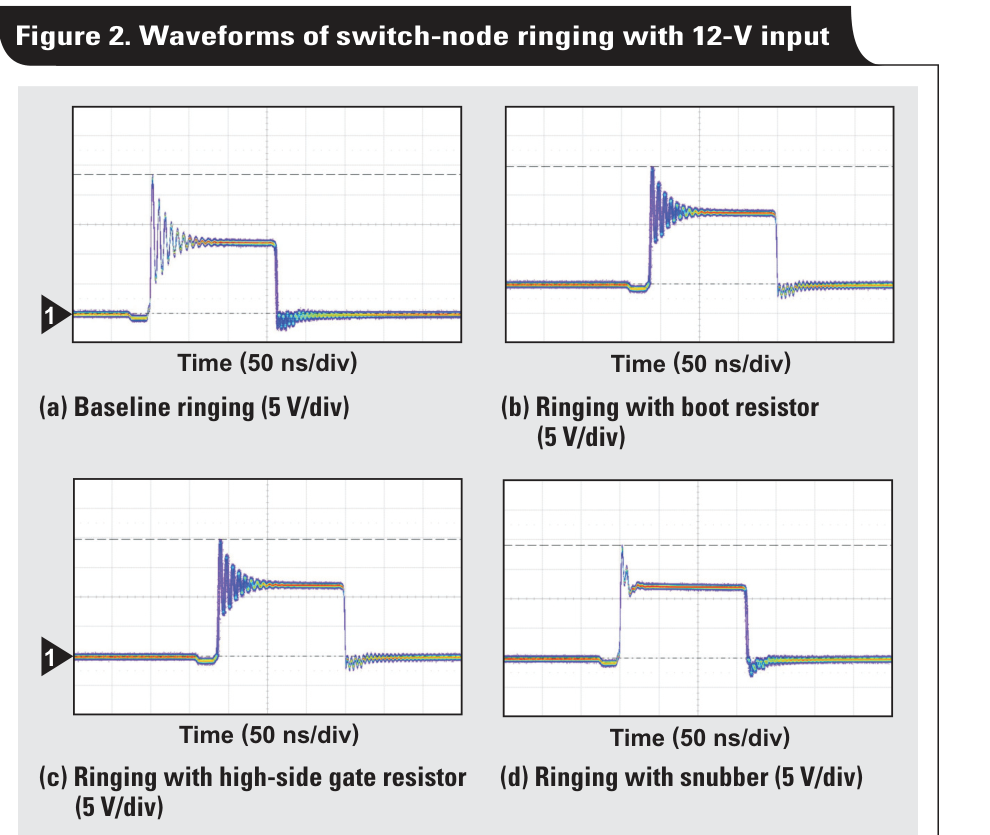
图:开关节点振铃及三种抑制方式。四个小图测的都是 switch-node 电压,不是不同信号;图中多条彩色曲线是同一节点的叠加测量。横轴 50ns/div,纵轴 5V/div。
Baseline ringing 是原始异常振铃;加 bootstrap 电阻、高边栅极电阻和 RC snubber 后,尖峰和振铃幅度发生变化。来源:TI《Controlling switch-node ringing》。
这种波形的物理根源通常是高 di/dt 回路寄生电感与 MOSFET $C_{oss}$、二极管/体二极管结电容、封装电感形成 LC 谐振。四开关 Buck-Boost 有 SW1 和 SW2 两个高 dv/dt 节点,所以 Buck 区、Boost 区、过渡区都要分别测。
优化顺序建议这样来:
- 先确认测量方法:用短地弹簧或同轴探头,不要用长鳄鱼夹地线。错误探头回路会把尖峰测得很夸张。
- 先改热环路布局:输入/输出高频陶瓷电容必须贴近对应桥臂,最小化 MOSFET、电容和回流路径围成的面积。
- 放慢开通边沿:适当增大高边栅极电阻,或在 bootstrap 回路串电阻,降低 SW 节点 dv/dt。代价是开关损耗上升。
- 用分立开通/关断电阻:开通慢一点抑制尖峰,关断保持足够快以避免交叉导通和过大关断损耗。
- 加 RC Snubber:把 RC 从 SW 节点接到功率地或按厂家推荐位置放置,用电阻消耗振铃能量。它通常抑制最明显,但会带来额外损耗和温升。
- 必要时换器件:选择更合适的封装、更低寄生电感、更合适 $C_{oss}/Q_{rr}$ 的 MOSFET 或功率模块。
不要一看到振铃就直接堆 TVS。TVS 更像保护钳位,不是优先的振铃阻尼手段;如果热环路很差,TVS 可能只是把 Layout 问题变成发热问题。
实际调试时可以按这个表判断:
| 异常波形 | 常见原因 | 优先处理 |
|---|---|---|
| 尖峰很高但衰减很快 | 回路寄生电感大、di/dt 太快 | 缩小热环路,降低开通速度 |
| 高频振铃持续很多周期 | 寄生 LC 阻尼不足 | RC Snubber、优化布局、选择低寄生封装 |
| SW 尖峰伴随 Vgs 抬升 | Miller 耦合导致误导通风险 | 降低 dv/dt、Miller Clamp、负压关断、减小关断阻抗 |
| 加大 Rg 后尖峰下降但温升上升 | 开关损耗增加 | 在效率、EMI、温升之间重新折中 |
| 只有某个输入/输出点严重 | 模式切换或电流路径改变 | 分别测 Buck、Boost、过渡区的 SW1/SW2 |
4. 输出纹波:先排除测量噪声
测毫伏级纹波时,错误探头接法引入的噪声可能比真实纹波还大。
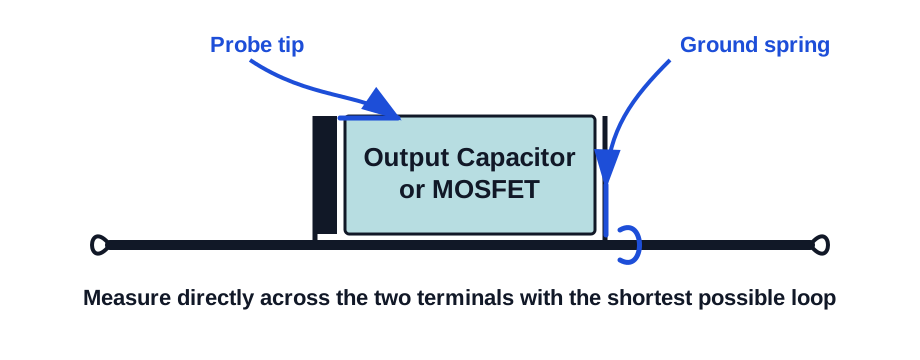
图:测输出纹波或相位节点振铃时,探头尖端和地弹簧要直接跨在输出电容或 MOSFET 两端。
图里没有多通道颜色,重点是探头地线极短、测量环路极小。按 Renesas ISL81601EVAL1Z 用户指南中的测量建议重画。
建议:
- 使用 AC 耦合观察小纹波
- 打开 20MHz 带宽限制
- 用接地弹簧或短地线,不要用长鳄鱼夹
- 探头直接跨接在输出电容两端
- 区分真实低频纹波和高频尖峰
Buck 区输出电流相对连续,纹波通常更像三角波或锯齿波;Boost 区输出电流脉冲更强,尖峰、阶跃和 ESR/ESL 影响更明显。
5. 电流模式和次谐波振荡
电流模式不能笼统地说成一种。就本设计选用的 ISL81601 来说,两个区用的是两种互补的调制方式:
| 类型 | 控制对象 | 特点 |
|---|---|---|
| 峰值电流模式 | 每个周期检测电感电流峰值,升到 COMP 给定阈值就关断(ISL81601 的 Buck 区) | 响应快,逐周期限流方便,但 CCM 且占空比大于 50% 时可能次谐波振荡 |
| 谷值电流模式 | 每个周期检测电感电流谷值,降到 COMP 给定阈值就开通(ISL81601 的 Boost 区) | 与峰值模式镜像,CCM 且占空比小于 50% 时才可能次谐波振荡 |
(另有平均电流模式:用电流误差放大器调节电感平均电流,常见于 PFC、大功率和精确限流。ISL81601 不用它做占空比调制,只用平均电流做输入 / 输出限流与监测。)
次谐波振荡不是所有电流模式都会天然出现。两种调制的典型条件刚好镜像:
峰值电流模式:峰值检测 + CCM 连续电感电流 + 占空比 $D>50\%$ + 斜坡补偿不足; 谷值电流模式:谷值检测 + CCM 连续电感电流 + 占空比 $D<50\%$ + 斜坡补偿不足。
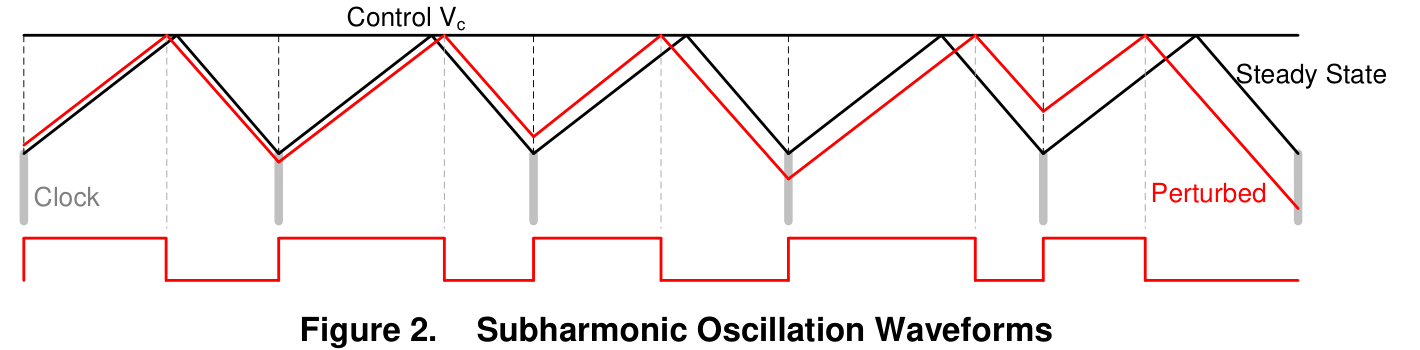
图:峰值电流模式在占空比大于 50% 时的次谐波振荡示意。
上方水平线是控制电压 Control Vc,黑色三角电流是稳态电感电流,红色三角电流是受到扰动后的电感电流;下方红色方波是开关导通信号。
可以看到扰动后导通时间一长一短交替,电流偏差不是逐周期衰减,而是正负交替并放大。
来源:TI SLVA636《Practical Feedback Loop Analysis for Current-Mode Boost Converter》。
它的表现是电感电流峰值一高一低交替,SW 波形出现一宽一窄的周期交替,等效振荡频率接近开关频率的一半,所以叫次谐波振荡。DCM/BCM 下电感电流每周期回到 0,这个典型的峰值电流模式次谐波条件就不成立;平均电流模式也不是按“每周期峰值比较器”关断,问题机理不同。
回到本设计(ISL81601)。 两个区要分开判断:Buck 区是峰值电流模式,$D=V_{out}/V_{in}$ 越接近 1(输入越接近输出)越要防次谐波;Boost 区是谷值电流模式,风险点反过来。所以“12V 升 56V、Boost 占空比约 78.6%”这个工况,从次谐波角度看反而不在谷值模式的风险侧,它的主要难点是 RHPZ 和接近 90A 的输入大电流;真正要盯次谐波的,是各分区接近 $D=50\%$ 的工况。
判断重点:
- 电感电流是否一高一低周期性交替。
- SW 波形是否出现一宽一窄的周期交替。
- 现象是否只在 CCM、重载、大占空比工况出现。
- 降低占空比压力、改电感或改开关频率后,交替现象是否消失。
解决方向:
- ISL81601 的斜坡补偿是芯片内部固定的(没有 SLOPE 这类外部编程脚),不能靠外接电容补;先确认内部补偿覆盖当前 Buck/Boost 工况,再考虑改电感、改开关频率。
- 降低占空比压力,例如提高最低输入电压、降低最高输出电压,或改用多相/变压器型拓扑。
- 降低电流采样噪声,采样电阻 Kelvin 连接,CS 滤波不要被 SW 噪声污染。
- 检查电感是否饱和;饱和会改变电流上升斜率,让峰值电流控制更容易误判。
- 必要时降低环路带宽,避免 COMP 抖动把峰值 / 谷值电流阈值也带着抖。
第四章 PCB 布局决定波形能不能干净
如果器件参数足够、驱动也合理,但 Vgs 振铃、SW 尖峰、输出纹波尖峰仍然很明显,问题大概率在 PCB 寄生参数。
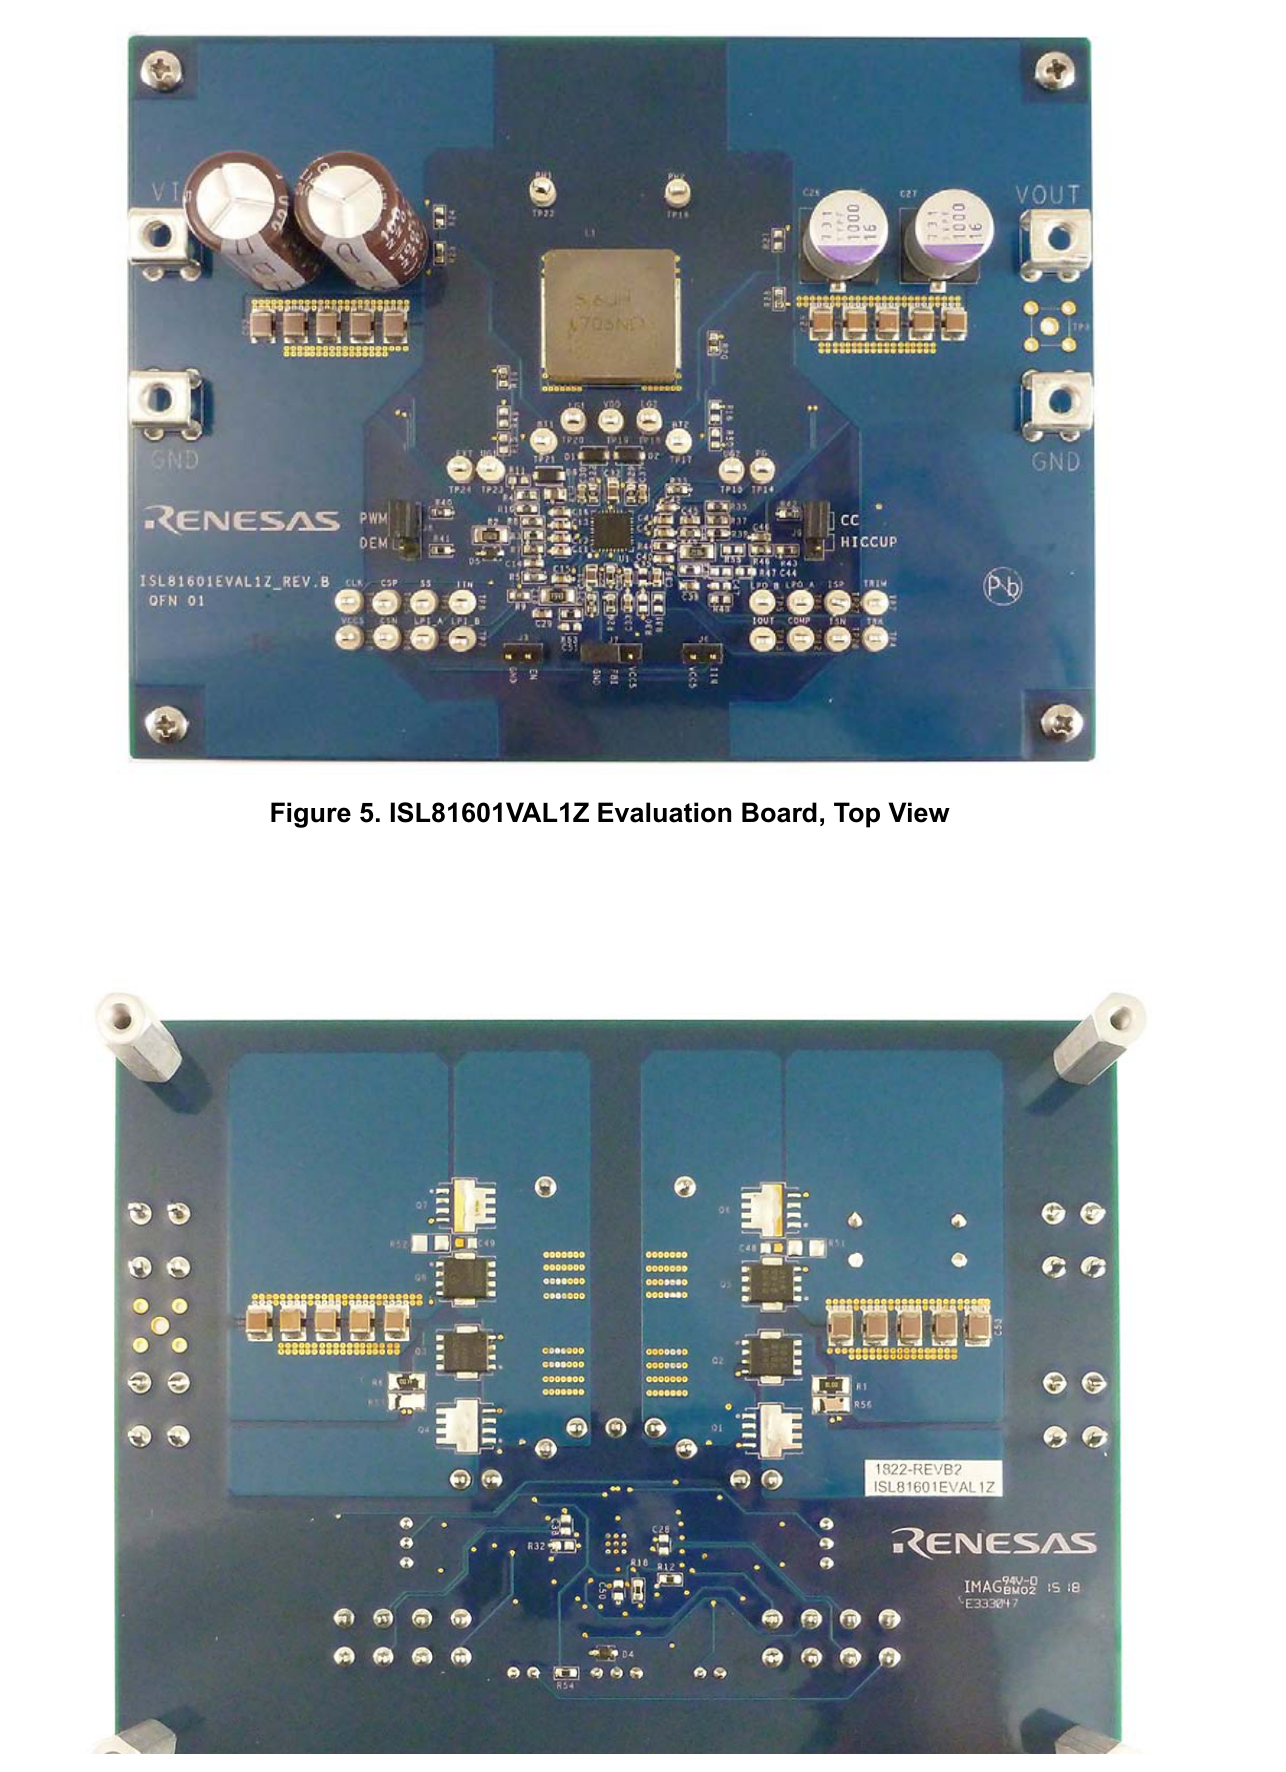
图:ISL81601EVAL1Z 评估板正反面。功率器件、电感、输入输出电容和控制小信号区有明显分区。来源:Renesas ISL81601EVAL1Z 用户指南。
1. 先识别热环路
布局的核心是识别高频电流环路,把高 di/dt 热环路面积压到最小。
| 模式 | 热环路重点 | 说明 |
|---|---|---|
| Buck | 输入侧热环路 | 输入高频电容、上管、下管构成高频环路 |
| Boost | 输出侧热环路 | 功率开关、同步管、输出高频电容构成高频环路 |
| Buck-Boost 过渡 | 两侧都重要 | 输入侧和输出侧都可能有强高频电流 |
2. 顶层看元件摆放和功率路径
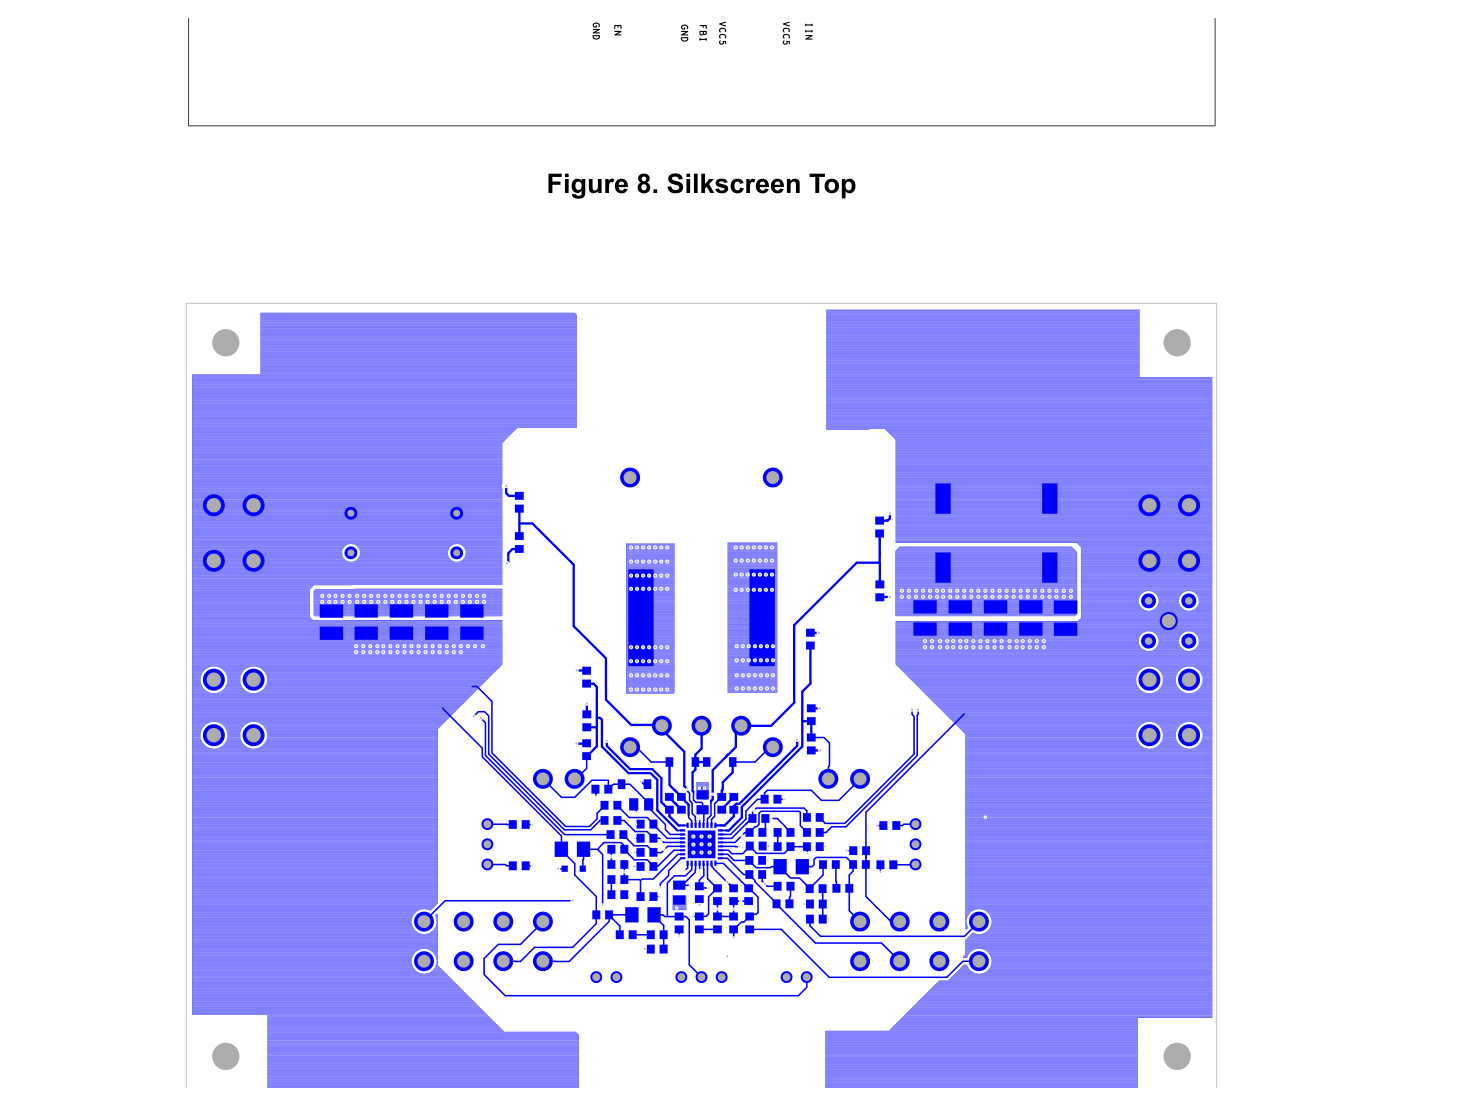
图:ISL81601EVAL1Z 顶层布局。可以观察输入侧、输出侧大电流铜皮与中间控制器区域的相对位置。来源:Renesas ISL81601EVAL1Z 用户指南。
元件摆放优先级:
- 高频输入电容靠近输入侧 MOSFET
- 高频输出电容靠近输出侧 MOSFET
- 电感靠近 SW1/SW2,但 SW 铜皮不要盲目做大
- 控制器靠近驱动对象,缩短栅极回路
- FB、COMP、CS 等敏感信号远离 SW、电感和栅极驱动线
SW 节点是高 dv/dt 噪声源,铜皮面积满足电流和散热即可。
3. 底层和内层看回流与散热
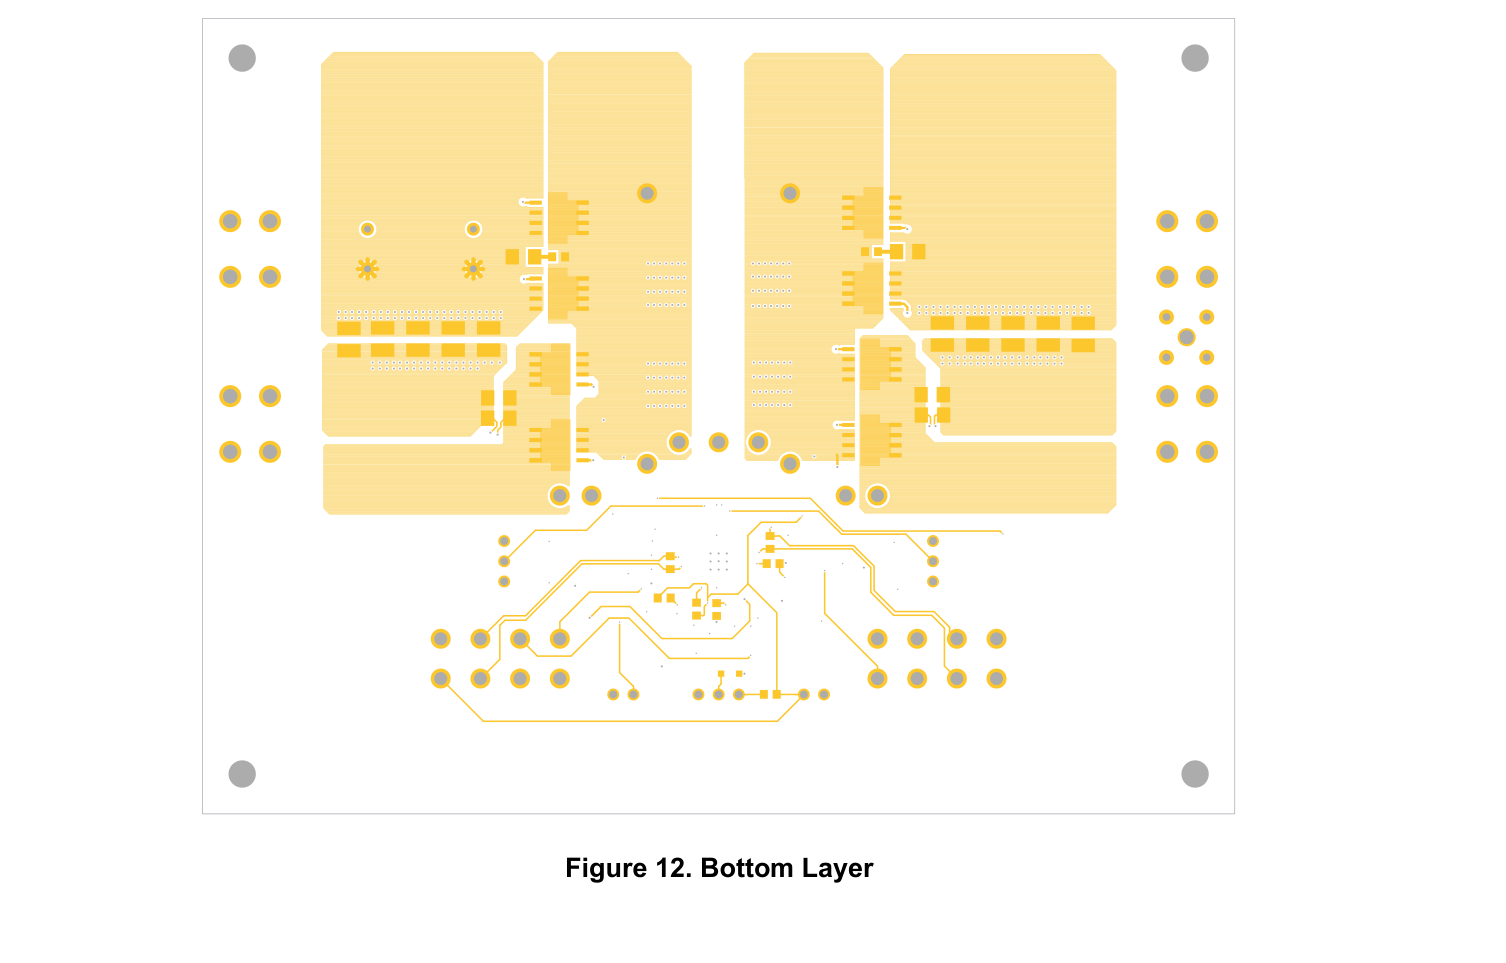
图:ISL81601EVAL1Z 底层布局。底层铜皮和过孔承担回流、散热和大电流分配。来源:Renesas ISL81601EVAL1Z 用户指南。
PGND 必须是低阻抗连续回流路径。功率器件下方尽量有完整地层,不要让非 GND 过孔破坏核心回流区域。
SGND(手册里的信号地,即通常说的 AGND)是反馈、补偿和采样的参考地,应该通过单点接入 PGND。常见连接点是控制器裸露焊盘或输出电容较安静的地端。
4. 栅极驱动和采样线要按回路看
栅极驱动不是一根 Gate 线,而是一个闭合回路:
- 低边驱动:LGATE → MOSFET Gate → Source → PGND → Driver
- 高边驱动:UGATE → MOSFET Gate → Source/SW → 自举电容 → Driver
UGATE 与 SW 靠得近不一定是坏事。高边 MOSFET 真正关心的是 $V_{gs}$,也就是 UGATE 与 SW 的差值。去路和回路紧密并行,可以减小差模环路电感。
电流采样 CS 必须 Kelvin 连接,从采样电阻焊盘内侧直接引出差分线到控制器,不能让大电流铜皮压降混进采样信号。
第五章 效率、热和吸收网络
1. 效率要拆开看
Buck-Boost 的效率曲线通常先升后降:
- 轻载:控制器、驱动、偏置等固定损耗占比高
- 中载:固定损耗被摊薄,效率最高
- 重载:MOSFET、电感、采样电阻、PCB 的 $I^2R$ 损耗快速上升
固定损耗包括控制器自身功耗、栅极驱动损耗、偏置损耗和一部分开关损耗。
$$ P_{drive}\approx Q_g\times V_{drv}\times f_{sw} $$
可变损耗主要是导通损耗:
$$ P_{cond}=I_{RMS}^2\times R_{ds(on)} $$
$$ P_{DCR}=I_L^2\times DCR $$
进入重载区后,电流平方项通常成为主导。
2. 高电压和大电流带来的损耗不同
| 损耗驱动因素 | 大电流 | 高电压 |
|---|---|---|
| 核心损耗机制 | 导通损耗 | 开关损耗、Coss/Eoss、反向恢复 |
| 关键关系 | $P=I^2R$ | 与 $V$、$V^2$、$Q_{rr}$、$E_{oss}$ 有关 |
| 主要影响部件 | MOSFET、电感、PCB、采样电阻 | MOSFET 寄生电容、体二极管、驱动和偏置 |
| 典型危险工况 | 低压输入满载 | 高输入或高输出电压 |
所以耐压不是越高越好。耐压太低会被尖峰击穿;耐压太高会带来更大的 Rds(on)、Qg 或 Coss,效率下降。
3. Snubber 的作用和边界
当 SW 节点振铃过大时,可以用 RC Snubber 降低尖峰和振铃幅度。方法是用电容吸收尖峰能量,用电阻耗散振荡能量。
但 Snubber 会增加损耗,只适合在 Layout 优化后再做最后修正,不能用来掩盖错误的 Layout。
Snubber 调试顺序:
- 先用正确探头接法确认振铃真实存在
- 测量振铃频率
- 估算寄生电感和等效电容
- 小电容试探,观察振铃频率是否下降
- 配阻尼电阻,观察振幅和温升
- 最后复测效率、温升和 EMI
第六章 四开关 Buck-Boost 的环路补偿与动态测试
环路补偿的通用方法——波特图判据、功率级极零点、Type II / Type III 补偿器设计、注入法测环路增益——见同目录《环路补偿.md》。本章只讲四开关 Buck-Boost 特有的部分。
本章以本设计选用的控制器 Renesas ISL81601(60V 双向四开关同步 Buck-Boost 控制器,数据手册 FN9299 Rev.3.1)为准。芯片专属的结论(分区电流模式、斜坡补偿方式、COMP 行为)都按 ISL81601 写
功率级、器件和 PCB 决定硬件基础;输出能不能在负载变化时快速稳定,还要看环路。
1. 为什么四开关 Buck-Boost 的环路要单独讲
单看任何一个区,它都像普通的同步 Buck 或同步 Boost。麻烦在于同一颗控制器要在三个区之间自动切换:
| 工作区 | 控制方式(ISL81601) | 主要环路难点 |
|---|---|---|
| Buck 区,$V_{in}>V_{out}$ | 峰值电流调制 | 极短导通时间下的采样噪声,$F_c$ 受开关频率限制 |
| Boost 区,$V_{in}<V_{out}$ | 谷值电流调制 | RHPZ 把 $F_c$ 压得很低,相位裕度最难保 |
| 过渡区(Buck-Boost 区),$V_{in}\approx V_{out}$ | 一个 Buck 周期 + 一个 Boost 周期交替 | 模式来回切换导致 COMP 抖动、纹波跳变 |
结论很直接:同一个补偿网络,在三个区的表现完全不同。只在一个输入电压下把环路调好就收工,是这类设计最常见的翻车方式。
2. 两个区用的不是同一种电流模式
ISL81601 在 Buck 区和 Boost 区用的是两套不同的电流调制方式,这是它相对普通控制器最容易记反的地方:
- Buck 区用峰值电流调制:上管 Q1 由时钟开通,当“电流采样信号 + 斜坡补偿”高于 COMP 电压时,PWM 比较器把 Q1 关断。也就是靠电感电流峰值决定关断时刻。
- Boost 区用谷值电流调制:下管 Q3 由时钟关断,当“电流采样信号 + 斜坡补偿”低于 COMP 电压时,PWM 比较器把 Q3 重新开通。也就是靠电感电流谷值决定开通时刻。
(手册原文:*the proprietary buck-boost control algorithm with valley current modulation for Boost mode and peak current modulation for Buck mode control*。)
注意别记反。 常见的 LM5175 是“Buck 谷值、Boost 峰值”,ISL81601 恰好相反——Buck 峰值、Boost 谷值。如果照抄别家手册,这两句会整段写反,后面的调试判断也跟着反。
两种模式都依赖斜坡补偿,但所需条件是镜像的:峰值电流模式在占空比大于 50% 时需要斜率补偿,谷值电流模式在占空比小于 50% 时需要斜率补偿。 但 ISL81601 的斜坡补偿是内部固定的(内部斜坡峰峰值:Buck 档约 1.0V、Boost 档约 0.93V),没有 SLOPE 这类外部编程引脚——你没法像 LM5175 那样外接电容去改补偿量。
由此带来两个实际影响:
- 两个区的相位裕度可能差很多,必须分别测。
- 斜率补偿量在芯片内部固定、是跨区的折中。实测若出现次谐波振荡,只能从改电感、改开关频率、改善电流采样这几条路入手,不能靠外部电容补。
3. Boost 区 RHPZ 决定穿越频率上限
四开关 Buck-Boost 在 Buck 区更像同步 Buck,在 Boost 区更像同步 Boost。Buck 区通常没有右半平面零点,补偿相对直接;Boost 区有 RHPZ,动态会明显难调。
CCM Boost 的 RHPZ 特点很反直觉:控制器增加占空比后,电感先拿更多时间储能,输出端短时间反而更缺能量,所以输出电压会先往错误方向动一下。反映到小信号模型里,就是“增益上升,但相位继续下降”,这会快速吃掉相位裕度。
RHPZ 与电流是峰值还是谷值调制无关。 ISL81601 的 Boost 区虽然用谷值调制,但只要工作在 CCM Boost,RHPZ 就在那里。近似式:
$$ f_{RHPZ}\approx\frac{R_{load}(1-D)^2}{2\pi L} $$
占空比越大、负载越重、L 越大,RHPZ 越低。最低输入、最高输出、满载时,$D$ 最大、$R_{load}$ 最小,通常就是 RHPZ 最低、环路最难稳定的工况。
仍按 12V 输入、56V 输出、1kW 算例:
$$ R_{load}\approx\frac{56^2}{1000}=3.14\Omega,\quad D\approx0.786 $$
如果选 2.2uH 电感:
$$ f_{RHPZ}\approx\frac{3.14(1-0.786)^2}{2\pi\times2.2\mu H}\approx10.4kHz $$
如果为了压低 Buck 纹波把电感加到 10uH:
$$ f_{RHPZ}\approx2.3kHz $$
这就是电感取值影响环路的地方:大电感能让电流纹波变小,但会把 Boost 重载区的 RHPZ 往低频推,环路带宽反而更受限制。
穿越频率要同时满足两条约束:
$$ F_c\le\frac{f_{sw}}{10},\qquad F_c\le\frac{f_{RHPZ}}{5} $$
按 300kHz 开关频率,第一条给出 30kHz 的上限;按 10uH 电感、Boost 满载工况,第二条只剩约 0.5kHz。真正卡住带宽的是 RHPZ,不是开关频率。
工程上不能把穿越频率随便推高。四开关 Buck-Boost 在 Boost 重载区,$F_c$ 要压在 $f_{RHPZ}$ 的 1/5 到 1/10 以下,再结合实测相位裕度判断。否则静态电压可能正常,一打动态负载就会出现深下陷、过冲或持续振铃。
4. COMP 限幅:误差放大器的输出边界
COMP 是四个 gm 误差放大器的共同输出,也是内环电流环的参考,谁输出更低谁说了算:
| 误差放大器 | 控制对象 |
|---|---|
| Gm1 | 输出电压 |
| Gm2 | 输入电压 |
| Gm3 | 输入电流 |
| Gm4 | 输出电流 |
补偿网络从 COMP 接到 SGND(即 RCOMP / CCOMP1 / CCOMP2,相当于 Type II)。手册起步值:CCOMP1 ≈ 22nF,CCOMP2 ≈ CCOMP1 的 1/10~1/30,RCOMP ≈ 10kΩ(越低越稳、响应越慢)。
活动范围:COMP 约 0.01V ~ 3.8V;且 COMP 被拉到 1V 以下时 PWM 占空比直接降到 0%。启动、大负载跳变、输入欠压(Gm2)、限流(Gm3/Gm4)、DE/Burst 下都可能撞到限幅,表现为掉压、过冲、响应变慢或振铃——很容易被误判成“补偿不足”,越调越糟。
怎么确认:示波器(高阻、直流耦合)直接量 COMP,同时看 FB_OUT 和输出,重点看它是否贴到 3.8V、掉到接近 0V,或在 1V 附近反复触碰。
怎么改:先判断是哪个环在拉 COMP——输出限流(放宽限流点 / 加大电感)、输入欠压(查输入源阻抗和 Gm2)、启动(加大软启动);只有确认是 Gm1 本身饱和,才回去调补偿网络。
注意:COMP 限幅是大信号 / 非线性行为,小信号波特图看不到,只能靠负载瞬态 + 直接量 COMP 抓。
5. 动态负载测试怎么看
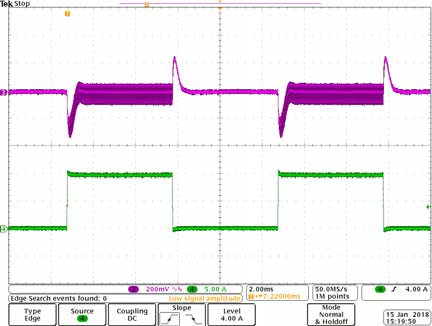
图:ISL81601EVAL1Z,$V_{in}=9V$,$I_{out}$ 从 0A 阶跃到 10A(2.5A/µs),CCM。绿色 IOUT(5A/div)、黄色 VOUT(200mV/div),横轴 2ms/div。
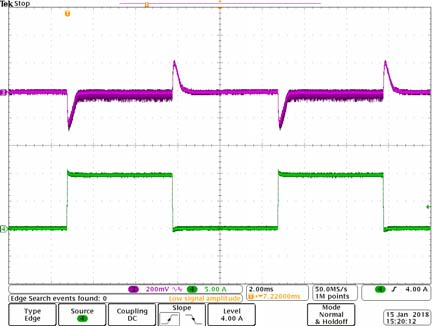
图:同条件,$V_{in}=12V$。
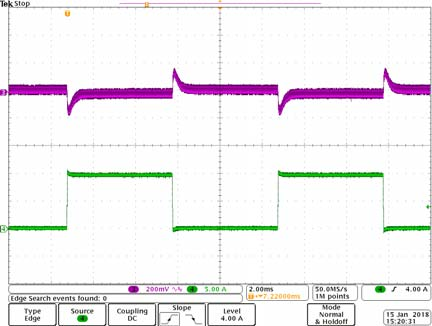
图:同条件,$V_{in}=60V$。
来源:Renesas ISL81601EVAL1Z 用户指南(UG162)Figure 21 ~ Figure 23。
读这三张图时,先看电流阶跃:IOUT 上跳表示负载突然加重,VOUT 会瞬间下陷;IOUT 下跳表示负载突然减轻,VOUT 出现过冲。真正要评价的是 VOUT 能不能快速、干净地回到稳态(下陷/过冲幅度、恢复时间、是否持续振铃)。
这组图最有价值的地方是同一块 ISL81601EVAL1Z、同一套补偿,只改输入电压,就能看到下陷深度和恢复时间明显不同。这正是四开关 Buck-Boost 必须分区域测环路的直接证据。
测试建议:
- 先低压限流上电
- 看 Vgs,再看 SW/Vds,再看电感电流
- 电子负载设置动态模式,例如 25% 到 75% 额定电流阶跃
- 触发源建议用输出电压跌落,而不是开关纹波
- AC 耦合和 20MHz 带宽限制有助于看清恢复过程
- 1000W 测试必须确认电子负载、线缆和输入电源都能承受
6. 从瞬态波形反推补偿方向
| 现象 | 常见判断 | 调整方向 |
|---|---|---|
| 电压跌落深、恢复慢 | 穿越频率太低 | 适当提高环路带宽,但要重新检查相位裕度 |
| 恢复过程中持续振铃 | 相位裕度不足 | 降低穿越频率,或调整补偿零点提高相位 |
| 有轻微过冲但很快拉平 | 较理想 | 通常相位裕度在可接受范围 |
| 不同输入电压下差异很大 | 模式切换和 RHPZ 影响明显 | 重点复查低压 Boost 区补偿 |
| 高频噪声被环路放大 | 高频增益过高或测量注入点不合适 | 降低高频环路增益,复查补偿电容和布局 |
| 低压重载掉压、轻载偏高 | COMP 撞到限幅(约 0.01V / 3.8V),或 COMP 掉到 1V 以下、占空比归零 | 先判断是哪个误差放大器在拉 COMP,不要当成单纯的环路不稳 |
每次改补偿后,都要重新观察波特图、负载瞬态、输出纹波、COMP/FB 波形、温升和效率。波特图能告诉你裕度,动态负载能告诉你真实输出表现;两者必须放在一起看。
Hacklink panel ile link profilinizi çeşitlendirin. Forum, blog, haber sitesi ve dizin backlinkleri tek çatı altında. 9949